立体感知·空地协同
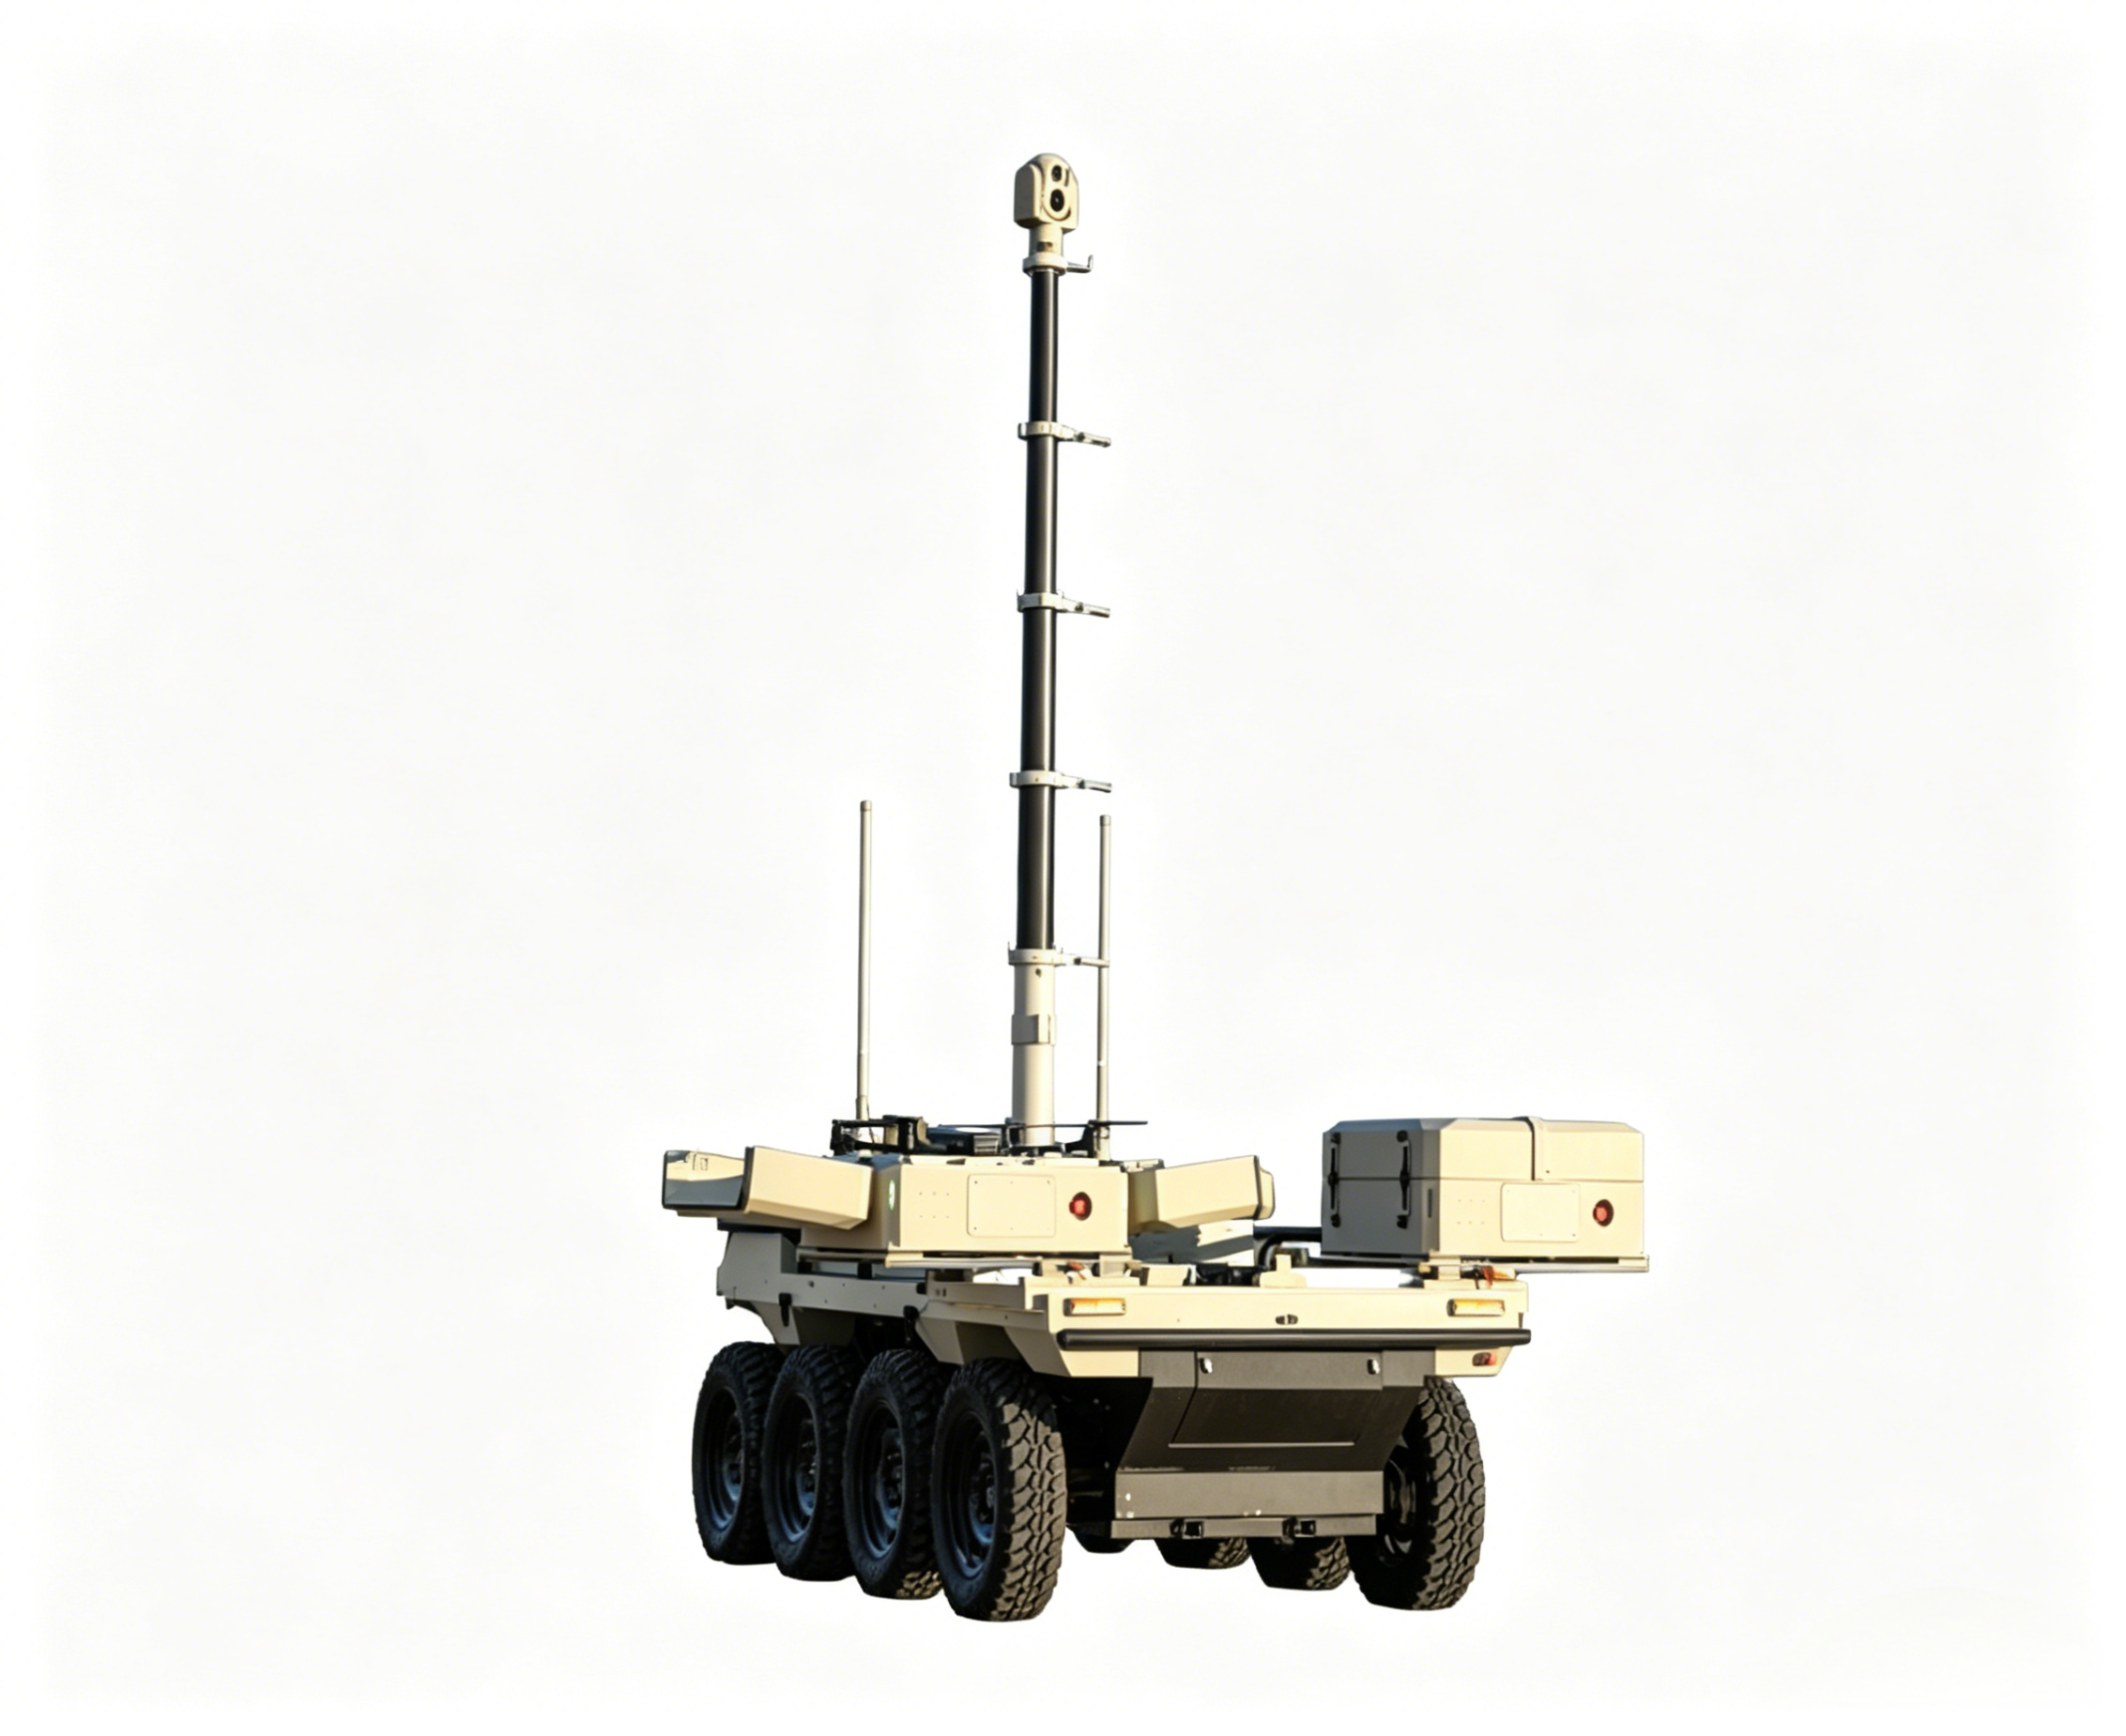
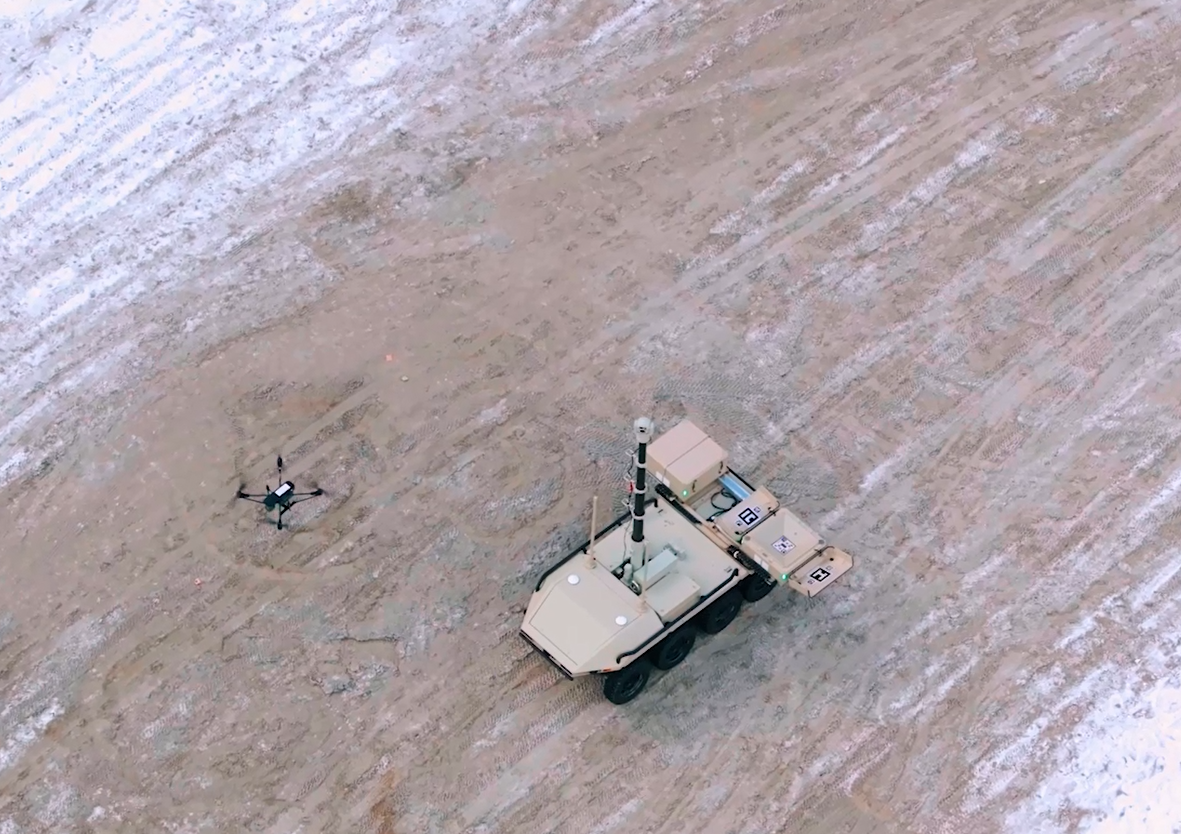
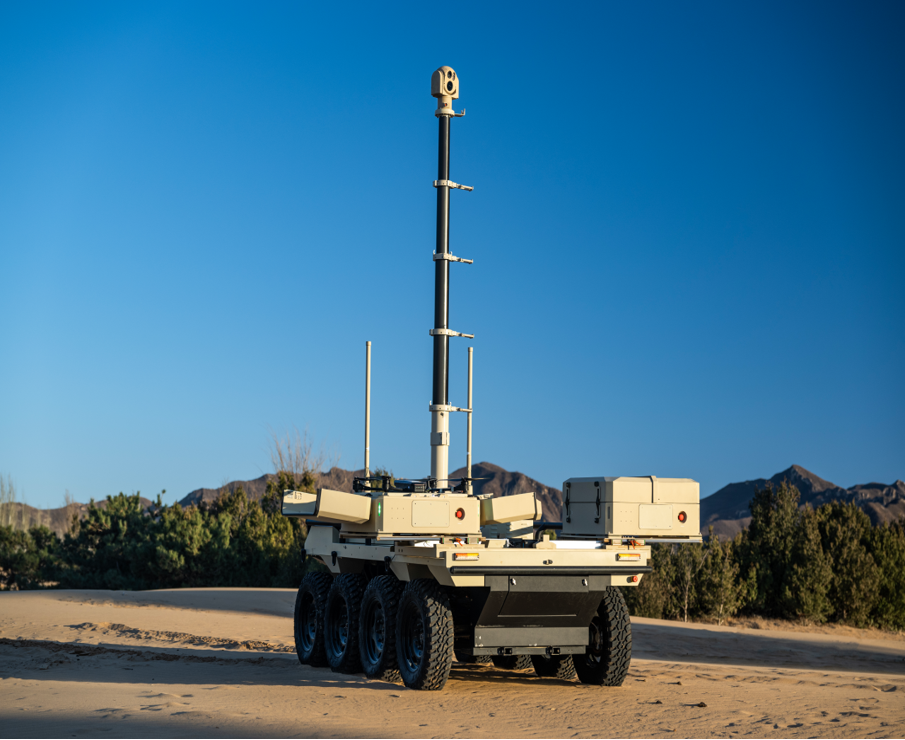
系统由8×8轮式装甲无人车、车载无人机、光电智慧桅杆以及配套宽带通信和操控系统综合组成。系统具备地面与空中、远与近、可见光与红外等多维度、立体化的联合侦察能力,具备对特定区域或目标进行自动/人工区域巡查、重点目标识别与持续跟踪的能力。实现各平台感知数据、侦察信息、导航定位、环境感知等多样化数据的高效接入;通过便携式操控终端实现对平台单元的精细化、高效管控。
滚轮向下滑动
性能指标 | 参数 |
无人车驱动 | 8x8 |
外形尺寸 (L×W×H) | ≤4150×1800×1300mm |
整备质量 | ≤2400kg |
载重 | ≥900kg |
最高车速 | ≥60km/h |
最大越野速度 | ≥20km/h |
续航 | ≥50km |
涉水深 | ≥500mm |
越壕宽: | ≥800mm |
过垂直墙 | ≥400mm |
最大爬坡度 | ≥60% |
最大侧倾坡 | ≥40% |
无人机续航时间 | ≥50min |
可见光分辨率 | 1920×1080 |
红外光分辨率 | 640×512 |
激光测距 | 15m~1500m |
光学变焦倍数 | 4倍 |
主要功能
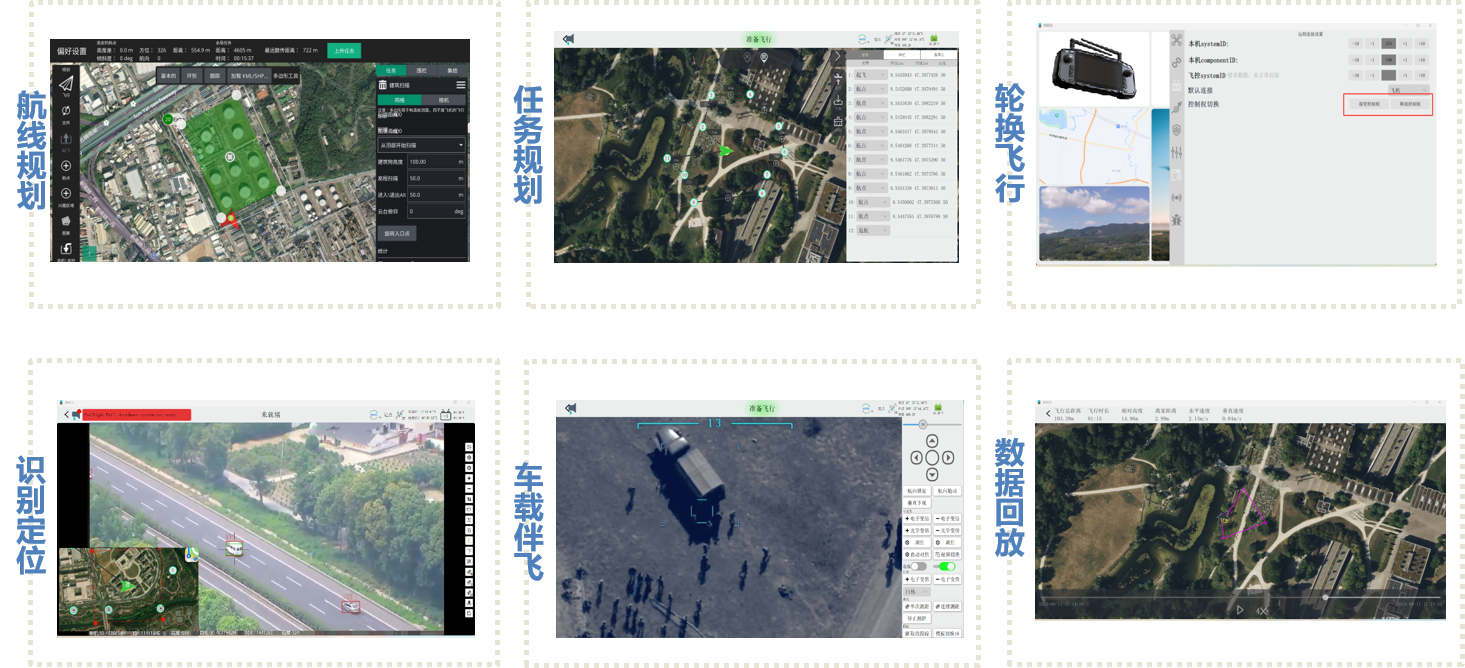
具备无人平台任务规划能力,任务规划内容包括但不限于机动路线、侦察目标点、行动序列等;具体接收并处理无人机、无人车等无人平台回传的状态、通信链路状态、任务载荷状态等信息功能;支持通过操控终端(包括操作杆、按键、旋钮等)对多无人车平台进行远程控制;具备任务执行过程中对无人机或单个无人车平台的停止、继续、应急处置、返航等干预指挥的能力;具备可见光、红外、激光测距功能;具备目标识别(人员、车辆)与目标持续跟踪功能;无人车搭载自主设备,按照自主规划的路径行驶。